

L'analyse de la réponse des étapes d'un moteur à courant continu est un processus crucial qui fournit des informations précieuses sur ses caractéristiques de performance. En tant que fournisseur de moteur DC, comprendre comment effectuer cette analyse est essentiel pour nous et nos clients. Dans ce blog, nous explorerons le processus étape - BY - d'analyse de la réponse étape d'un moteur à courant continu, qui peut aider les clients à prendre des décisions éclairées lors du choix du bon moteur pour leurs applications.
Comprendre les bases de la réponse à pas de moteur CC
La réponse à pas d'un moteur CC fait référence à la sortie du moteur (telles que la vitesse ou la position) lorsqu'elle est soumise à un changement soudain d'entrée (généralement un changement de pas de tension). Lorsqu'une entrée d'étape est appliquée à un moteur à courant continu, le moteur n'atteint pas immédiatement sa sortie stable. Au lieu de cela, il passe par une période transitoire au cours de laquelle sa sortie change avec le temps jusqu'à ce qu'elle s'installe à la nouvelle valeur stable.
Pour comprendre la réponse des étapes, nous devons d'abord nous familiariser avec certains concepts clés. La constante de temps ((\ tau)) d'un moteur à courant continu est un paramètre important. Il représente le temps nécessaire à la sortie du moteur pour atteindre environ 63,2% de sa valeur stable finale pendant la période transitoire. Une constante de temps plus petite indique une réponse plus rapide du moteur, ce qui signifie qu'elle peut atteindre l'état régulier plus rapidement.
Modélisation mathématique du moteur CC pour l'analyse de la réponse à pas
Nous pouvons modéliser un moteur CC en utilisant un ensemble d'équations différentielles. Les équations de base électriques et mécaniques d'un moteur à courant continu sont les suivantes:
L'équation électrique:
(V = e + ir)
où (v) est la tension appliquée, (e = k_ {e} \ omega) est le dos - eMf ((k_ {e}) est le dos - EMF constant et (\ omega) est la vitesse angulaire), (i) est le courant armature, et (r) est la résistance armature.
L'équation mécanique:
(T = j \ frac {d \ omega} {dt} + b \ omega)
où (t = k_ {t} i) est le couple produit par le moteur ((k_ {t}) est le couple constant), (j) est le moment d'inertie du moteur et de la charge, et (b) est le coefficient de frottement visqueux.
En combinant ces deux équations et en prenant la transformée de Laplace, nous pouvons obtenir la fonction de transfert du moteur à courant continu. La fonction de transfert (g (s) = \ frac {\ omega (s)} {v (s)}) décrit la relation entre la tension d'entrée (v (s)) et la vitesse angulaire de sortie (\ oméga (s)) dans le domaine Laplace.
La forme générale de la fonction de transfert d'un moteur à courant continu est un deuxième système de commande:
(G (s) = \ frac {k} {s ^ {2} +2 \ zeta \ omega_ {n} s + \ omega_ {n} ^ {2}})
où (\ omega_ {n} = \ sqrt {\ frac {k_ {t} k_ {e}} {jr}}) est la fréquence naturelle et (\ zeta = \ frac {Br + k_ {t} k_ {e} k_ {e} le rapport d'amortissement.
Mesurer la réponse des étapes
Pour mesurer la réponse des pas d'un moteur à courant continu, nous devons configurer une configuration expérimentale appropriée. Tout d'abord, nous avons besoin d'une alimentation pour fournir la tension d'entrée de pas au moteur. Un système d'acquisition de données est également nécessaire pour enregistrer la sortie du moteur (comme la vitesse ou la position) au fil du temps.
Nous commençons par appliquer un changement d'étape de la tension d'entrée au moteur. Par exemple, si le moteur est initialement au repos ((\ oméga = 0)) et que nous appliquons soudainement une tension constante (v_ {0}), le moteur commencera à accélérer. Le système d'acquisition de données enregistrera la production du moteur à des intervalles de temps réguliers.
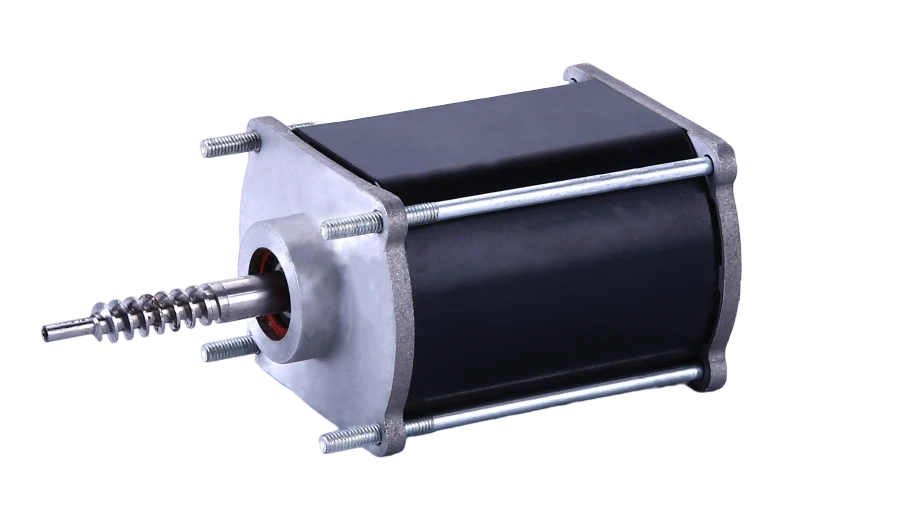

Il est important de s'assurer que la configuration expérimentale est précise et exempte de bruit. L'alimentation doit fournir une entrée d'étape propre et stable, et les capteurs utilisés pour mesurer la sortie du moteur doivent avoir une haute précision.
Analyse de la réponse à pas mesurée
Une fois que nous avons obtenu les données de réponse à pas mesurées, nous pouvons les analyser pour extraire des informations utiles.
- Valeur stable de l'état: Nous pouvons déterminer la valeur stable de l'état de la sortie du moteur. Pour un système de contrôle de vitesse, la vitesse d'état stable (\ oméga_ {ss}) peut être calculée en prenant la moyenne des valeurs de sortie après la fin de la période transitoire.
- Temps de montée ((t_ {r})): Le temps de montée est le temps qu'il faut pour que la production du moteur passe de 10% à 90% de sa valeur stable finale. Un temps de montée plus court indique un moteur plus rapide.
- Temps de règlement ((t_ {s})): Le temps de décantation est le temps nécessaire à la production du moteur pour rester dans un certain pourcentage (généralement 2% ou 5%) de sa valeur stable finale. Un temps de décantation plus petit signifie que le moteur atteint un état stable plus rapidement.
- Overshoot ((m_ {p})): Le dépassement se produit lorsque la sortie du moteur dépasse sa valeur finale stable - l'état pendant la période transitoire. Le dépassement est généralement exprimé en pourcentage de la valeur stable de l'état.
Importance de l'analyse de la réponse à pas pour différentes applications
Différentes applications ont des exigences différentes pour la réponse des étapes des moteurs à courant continu.
PourMoteurs pour meubles intelligents 61S - 4, qui sont utilisés dans les systèmes de meubles intelligents, une réponse d'étape rapide et stable est cruciale. Dans les applications de meubles, telles que les bureaux réglables ou les chaises inclinables, le moteur doit répondre rapidement aux commandes des utilisateurs et atteindre la position souhaitée avec précision sans sursaut. Cela garantit une expérience utilisateur fluide et confortable.
Moteurs pour les pièces automobiles 78S - 41 - 1sont utilisés dans divers composants automobiles. Dans des applications telles que les fenêtres électriques ou les systèmes de réglage des sièges, la réponse à pas du moteur affecte les performances et la sécurité du véhicule. Un moteur avec une réponse à pas rapide peut rapidement ajuster la position de la fenêtre ou du siège, offrant une commodité au conducteur et aux passagers.
24V DC Motors pour meubles intelligents 51sont également conçus pour des applications de meubles intelligentes. Ces moteurs doivent avoir de bonnes caractéristiques de réponse à pas pour assurer un contrôle précis du mouvement du mobilier.
Utilisation de l'analyse de la réponse à pas pour sélectionner le bon moteur CC
En tant que fournisseur de moteur à courant continu, nous pouvons utiliser l'analyse de la réponse à l'étape pour aider nos clients à sélectionner le moteur le plus approprié pour leurs applications.
Si un client a besoin d'un moteur pour une application qui a besoin d'une réponse rapide, comme un système de robotique à grande vitesse, nous pouvons recommander des moteurs avec une petite constante de temps, un temps de hausse court et un petit temps de décantation. D'un autre côté, si l'application nécessite une réponse lisse et stable sans dépassement, nous pouvons suggérer des moteurs avec des rapports d'amortissement appropriés.
Nous pouvons également fournir aux clients des données de réponse à pas détaillées pour nos différents modèles de moteurs. Ces données peuvent inclure des graphiques de la réponse des étapes, des valeurs du temps de montée, du temps de règlement, du dépassement et des valeurs d'état stables. En analysant ces données, les clients peuvent prendre des décisions plus éclairées sur le moteur à choisir.
Conclusion
L'analyse de la réponse étape d'un moteur à courant continu est un processus complexe mais essentiel. Il fournit des informations précieuses sur les performances du moteur, y compris sa vitesse de réponse, sa stabilité et sa précision. En tant que fournisseur de moteur CC, nous nous engageons à aider nos clients à comprendre les caractéristiques de réponse à pas de nos moteurs et à sélectionner le bon moteur pour leurs applications spécifiques.
Si vous êtes intéressé par nos moteurs DC ou si vous avez besoin de plus d'informations sur l'analyse de la réponse à l'étape, n'hésitez pas à nous contacter pour les achats et à d'autres discussions. Nous sommes ici pour vous fournir les meilleures solutions pour vos besoins en matière de moteur.
Références
- Dorf, RC et Bishop, RH (2017). Systèmes de contrôle modernes. Pearson.
- Nise, NS (2019). Ingénierie des systèmes de contrôle. Wiley.